Autonomous Rescue Earth Swarm
Das Projekt VaMEx (Valles Marineris Explorer) ist eine von dem Deutschen Zentrum für Luft- und Raumfahrt (DLR) geförderte Initiative zur Vorbereitung zukünftiger Marsmissionen. Ziel des Projekts ist die Erforschung der Valles Marineris und die Suche nach extraterrestrischen Lebensspuren mithilfe eines vernetzten, autonomen Roboterschwarms. Dieser heterogene Schwarm besteht aus Rovern, Crawlern, unbemannten Fluggeräten (UAVs/Drohnen) sowie humanoiden Robotern („Charlie“). Zur Entwicklung von Konzepten, Algorithmen und Hardware dient ein auf der Unreal Engine 5 basierendes virtuelles Testbed, das realistische Mars-Landschaften und Fahrzeugmodelle simuliert, um unter anderem autonome Rettungs- und Erkundungsszenarien zu erproben.
Das Projekt baut direkt auf der "School Lab"-Version der Software auf, die im Rahmen des Projektes "Valles Marineris Explorer" ("VaMEx") bereits entwickelt wurde. Ziel ist die Erstellung eines simulierten terrestrischen Rettungsszenarios für einen autonomen heterogenen Roboterschwarm, ähnlich wie er in der echten Welt im Rahmen des Projekts "VaMEx" im Juli 2025 in Mittelfranken verwendet wurde. Es soll also simuliert werden, dass Technologie, die ursprünglich für die Erkundung des Valles Marineris entwickelt wurde, in einem anderen Kontext verwendet wird (Technologietransfer). Das Valles Marineris ist einer der wenigen Bereiche des Mars an dem flüssiges Wasser, und somit möglicherweise auch Leben, aufzufinden sein könnte. Da das Valles Marineris daher aktiv erforscht wird, besteht hier eben auch eine gute Möglichkeit für Technologietransfer.
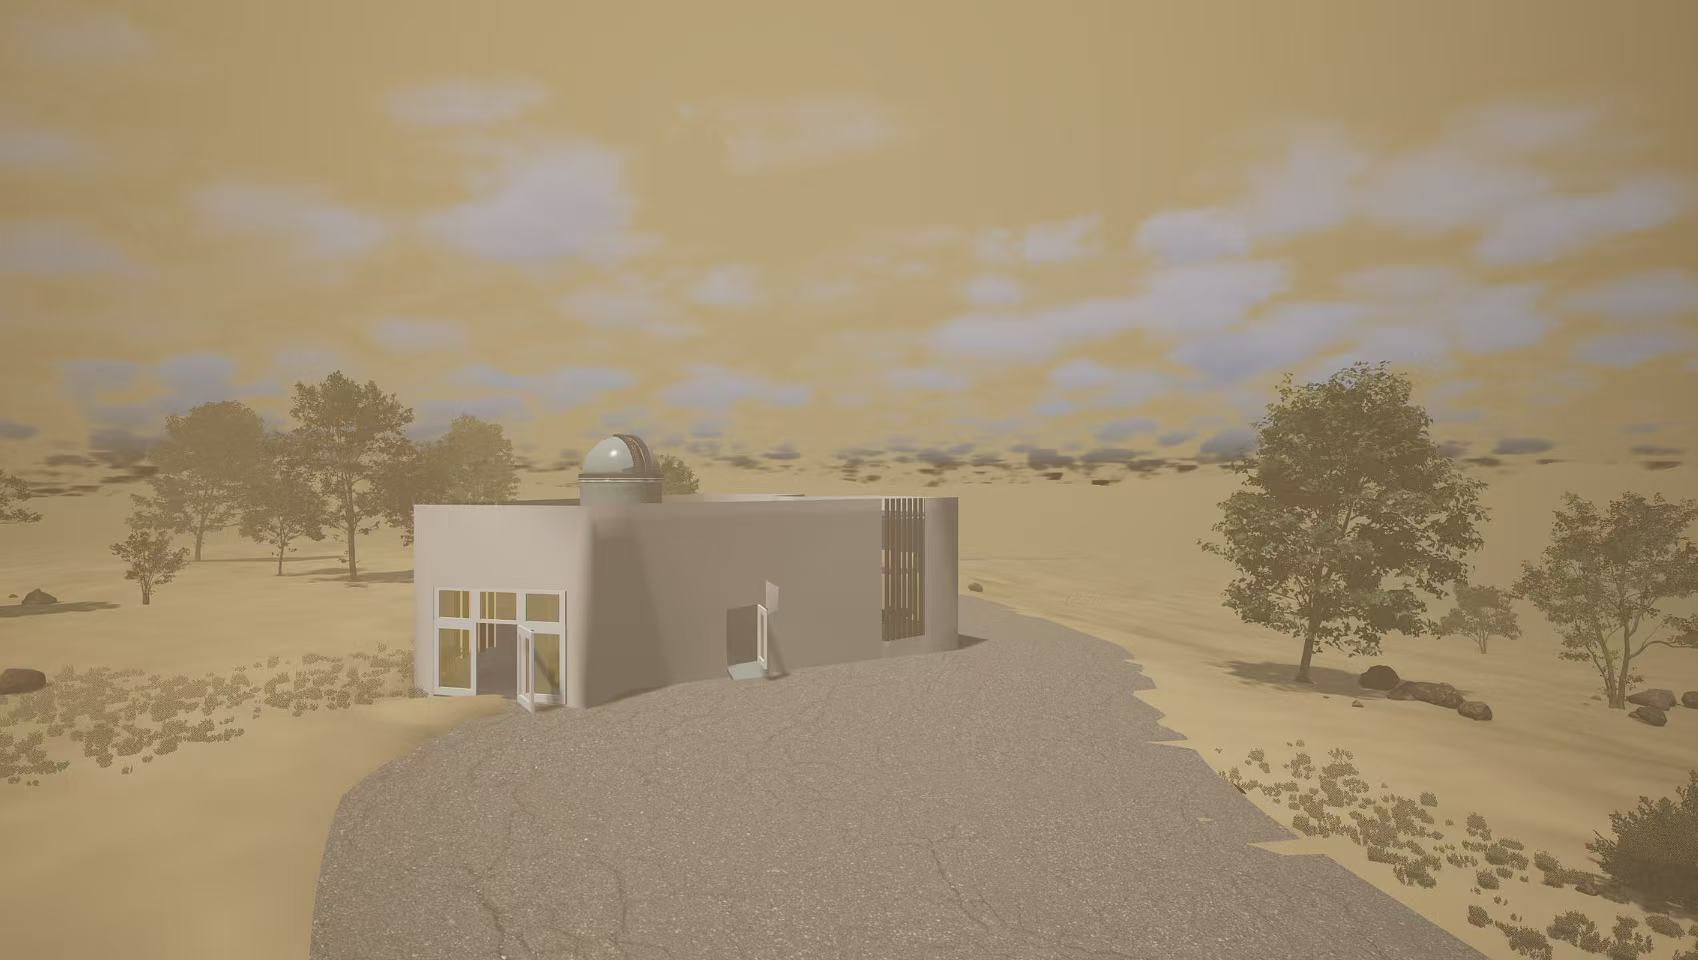
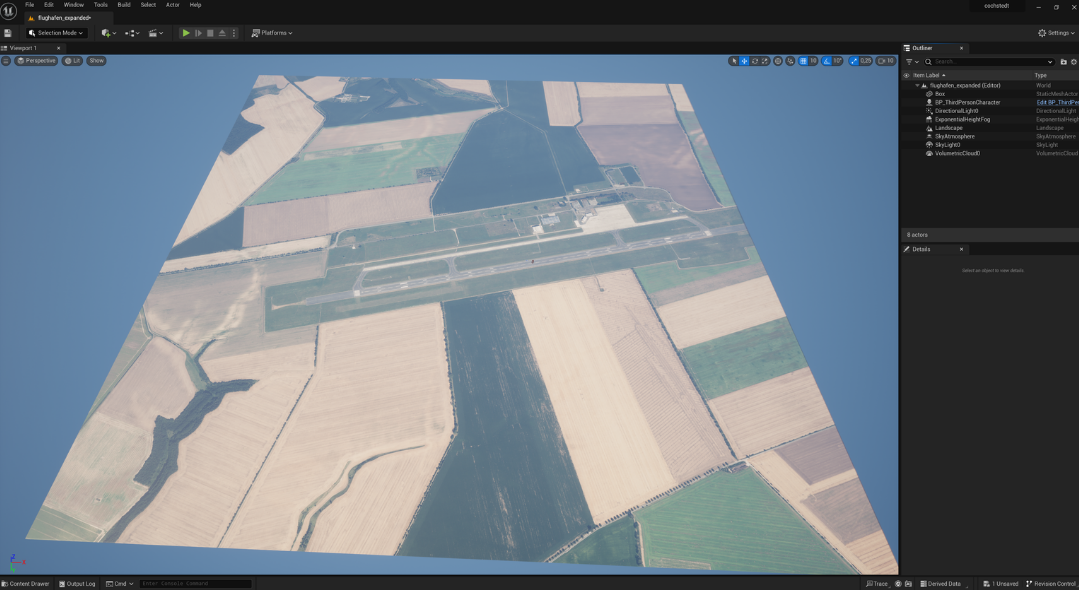
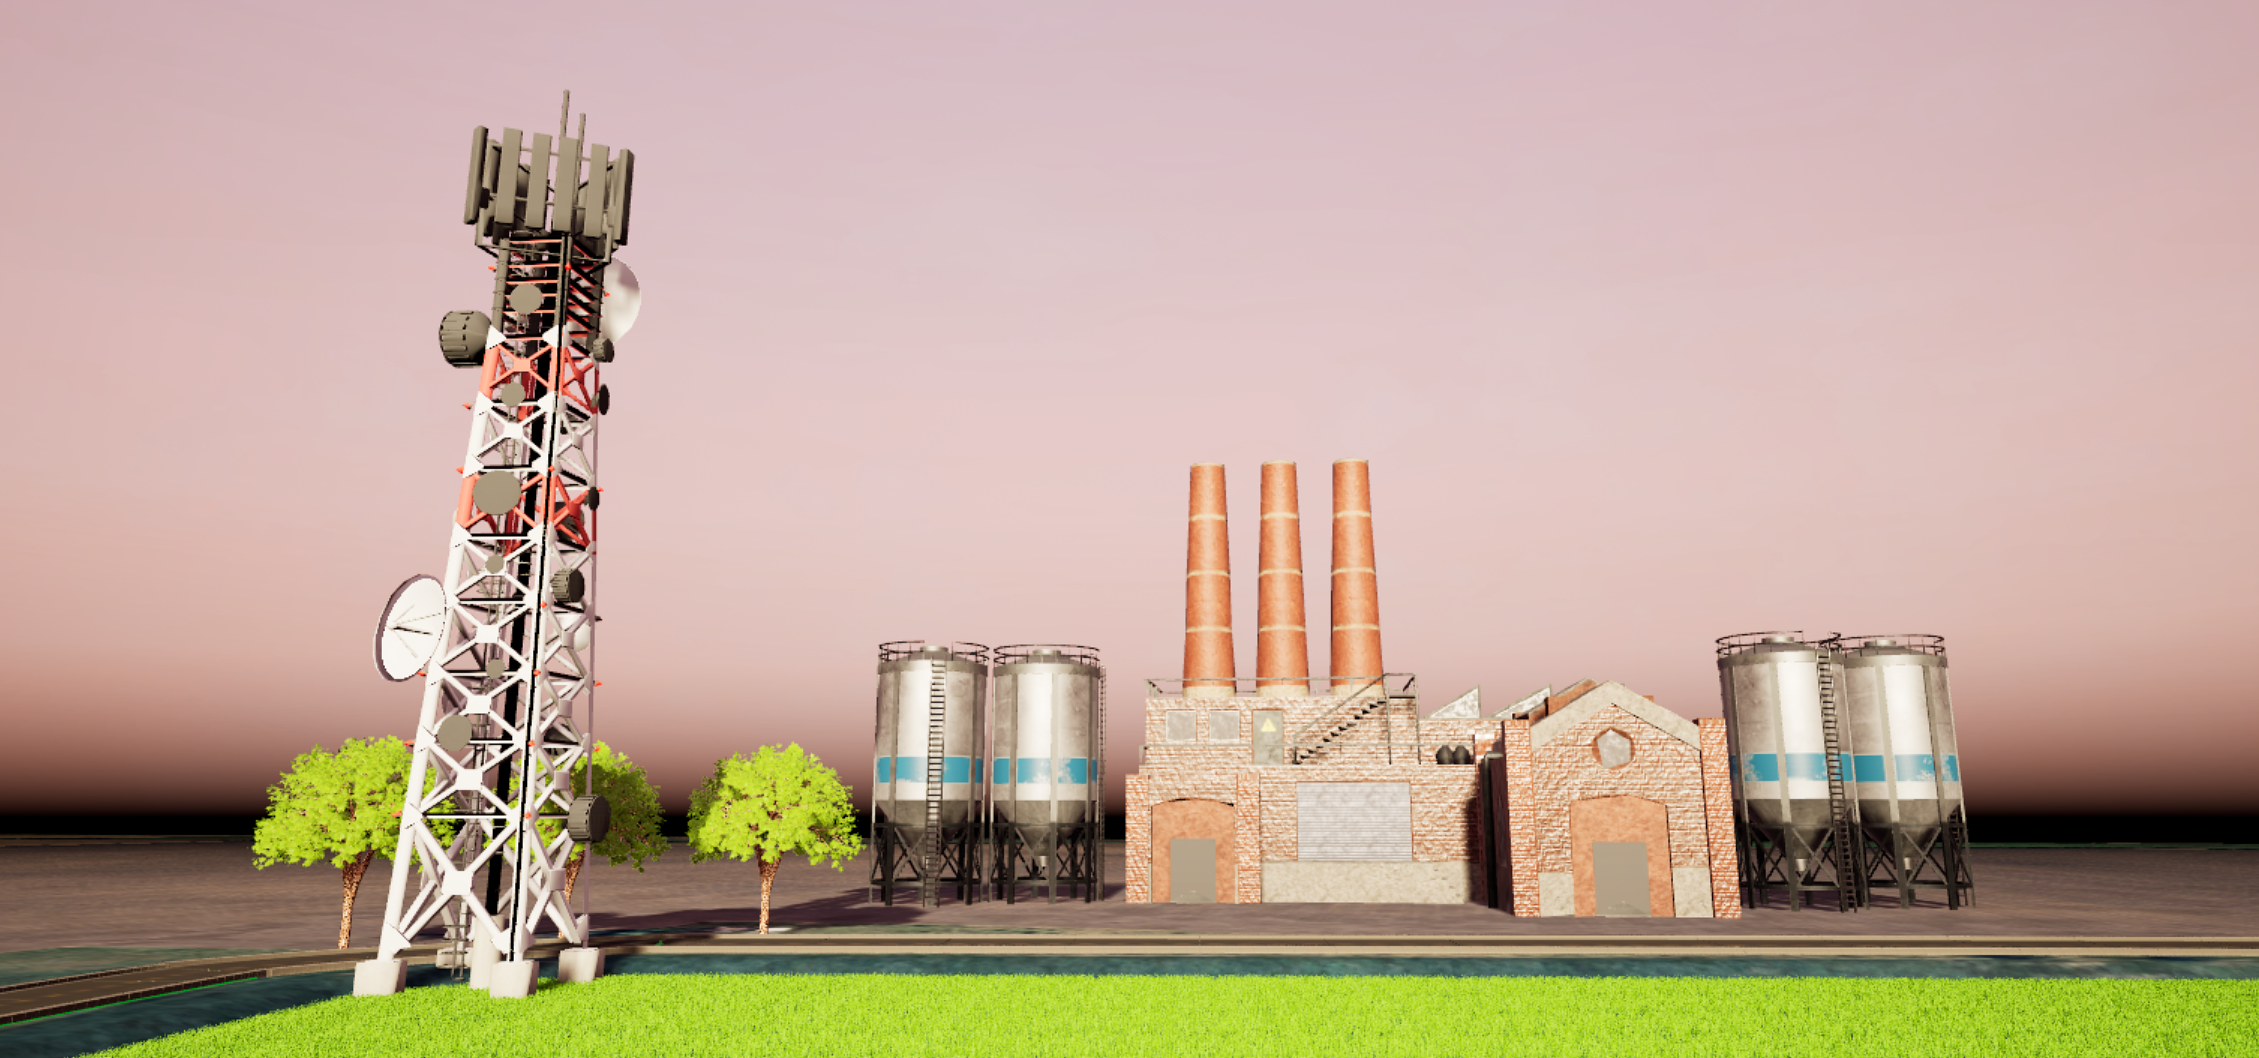
Komplette Neu-Modellierung des Levels: Von Grund auf neu erstellte Cochstedt-Umgebung basierend auf präzisen Satellitenbildern für realistische Landschaftsstrukturen.
Atmosphäre, Beleuchtung & Himmel: Detaillierte Gestaltung von Atmosphäre, Wolken und Lichtverhältnissen zur Steigerung der visuellen Immersion.
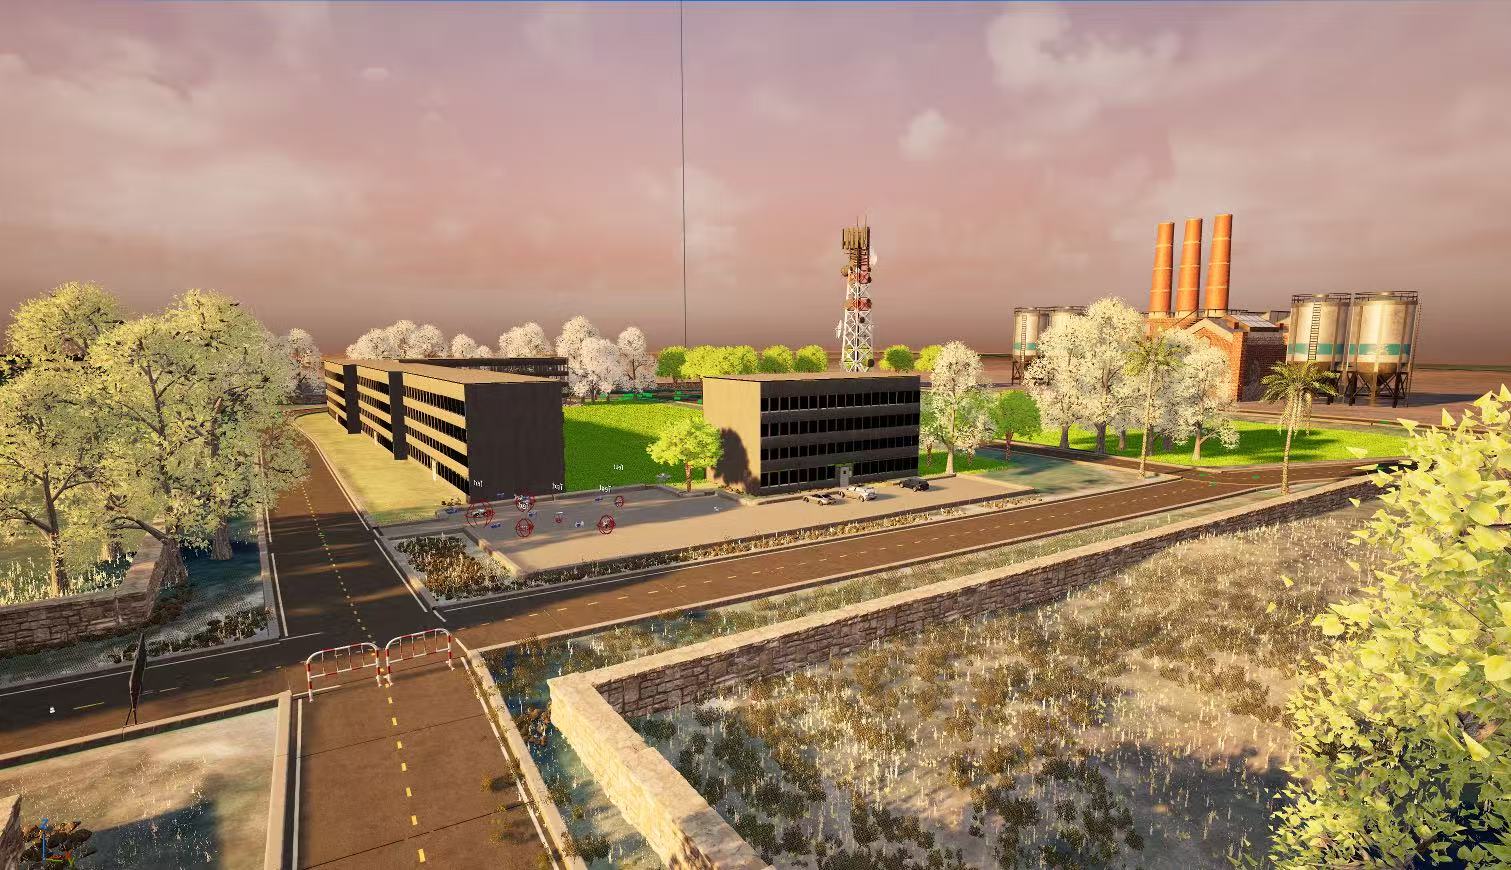
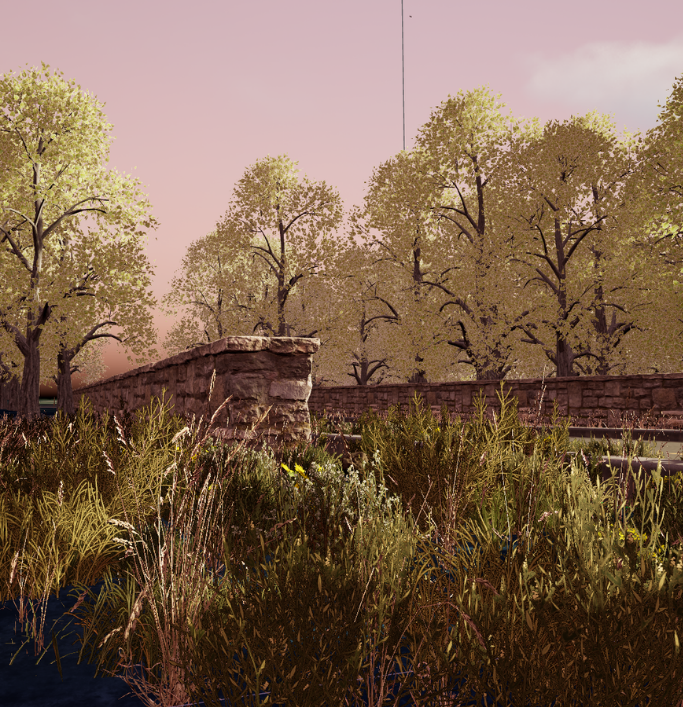
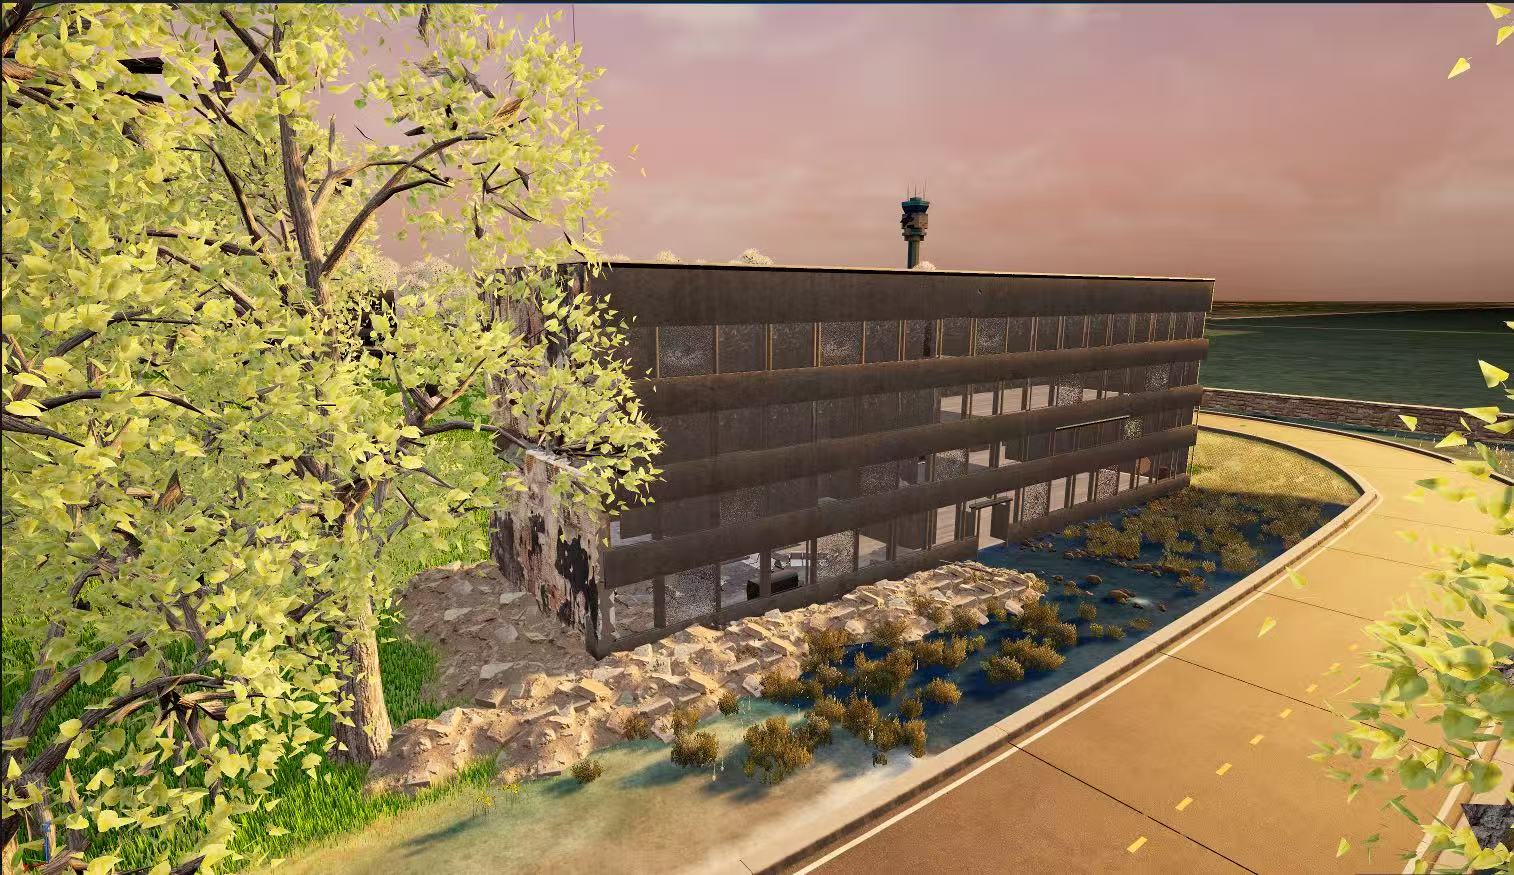
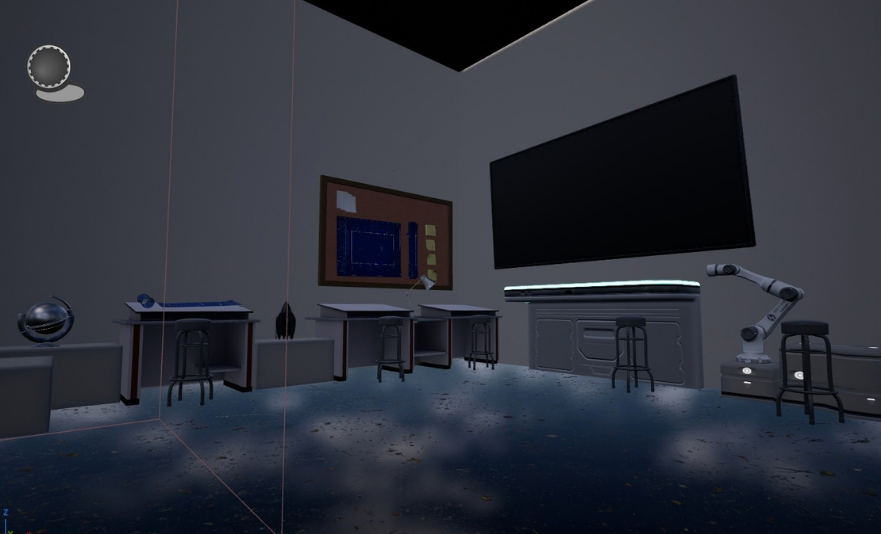
Umfangreiches Detail-Design: Präzise Modellierung und Texturierung von Straßen, Parkplätzen, Vegetationselementen (Gras und Bäume) sowie Gebäuden und den komplexen Innenräumen des Hauptgebäudes.
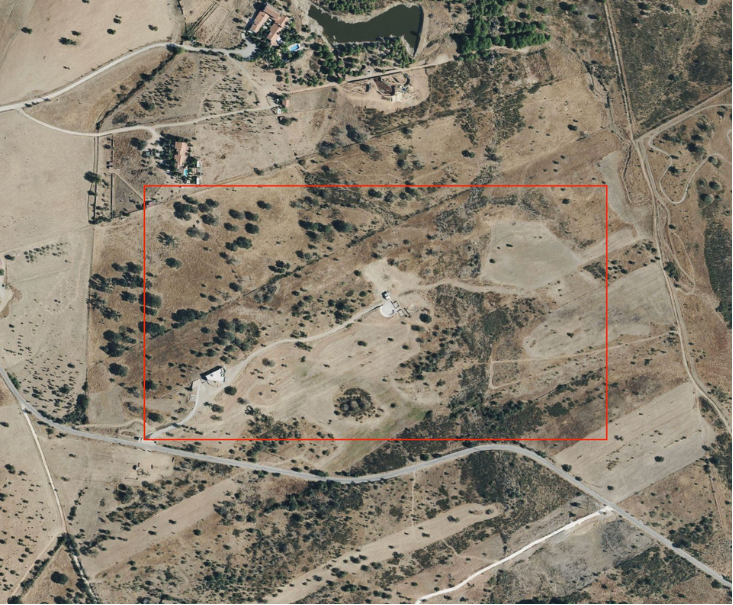
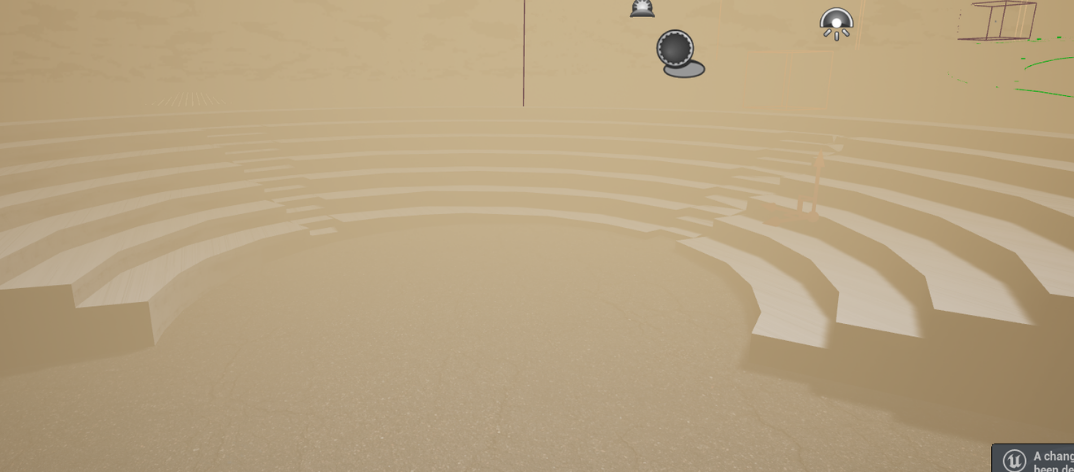
Originalgetreue Regionalnachbildung: Hochpräzise Modellierung spezifischer Gebäude in Monsaraz (Observatorio do Lago Alqueva und Amphitheater) in Blender mithilfe von Google-Maps-Maßstäben.
UE5-Integration & Map-Begrenzung: Nahtlose Einbindung von Online-Heightmaps in UE5, Karteneinrichtung über Block Volumes und dynamische Straßenerstellung mittels Spline-Modulen.
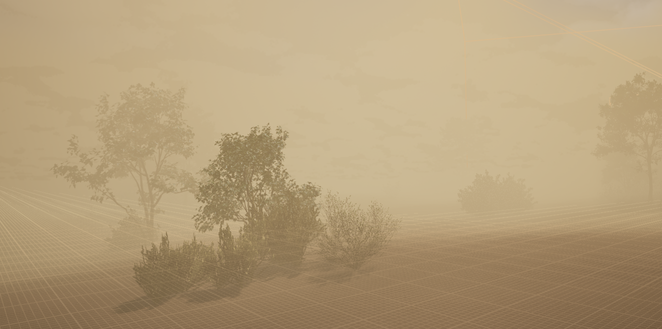
Atmosphäre & Vegetation: Feintuning der Bodentexturen für einen realistischen Sand-Look, präzise Platzierung von Foliage inkl. Kollisionsmanagement sowie atmosphärische Nebelvolumen an den Rändern und im Inneren der Map.
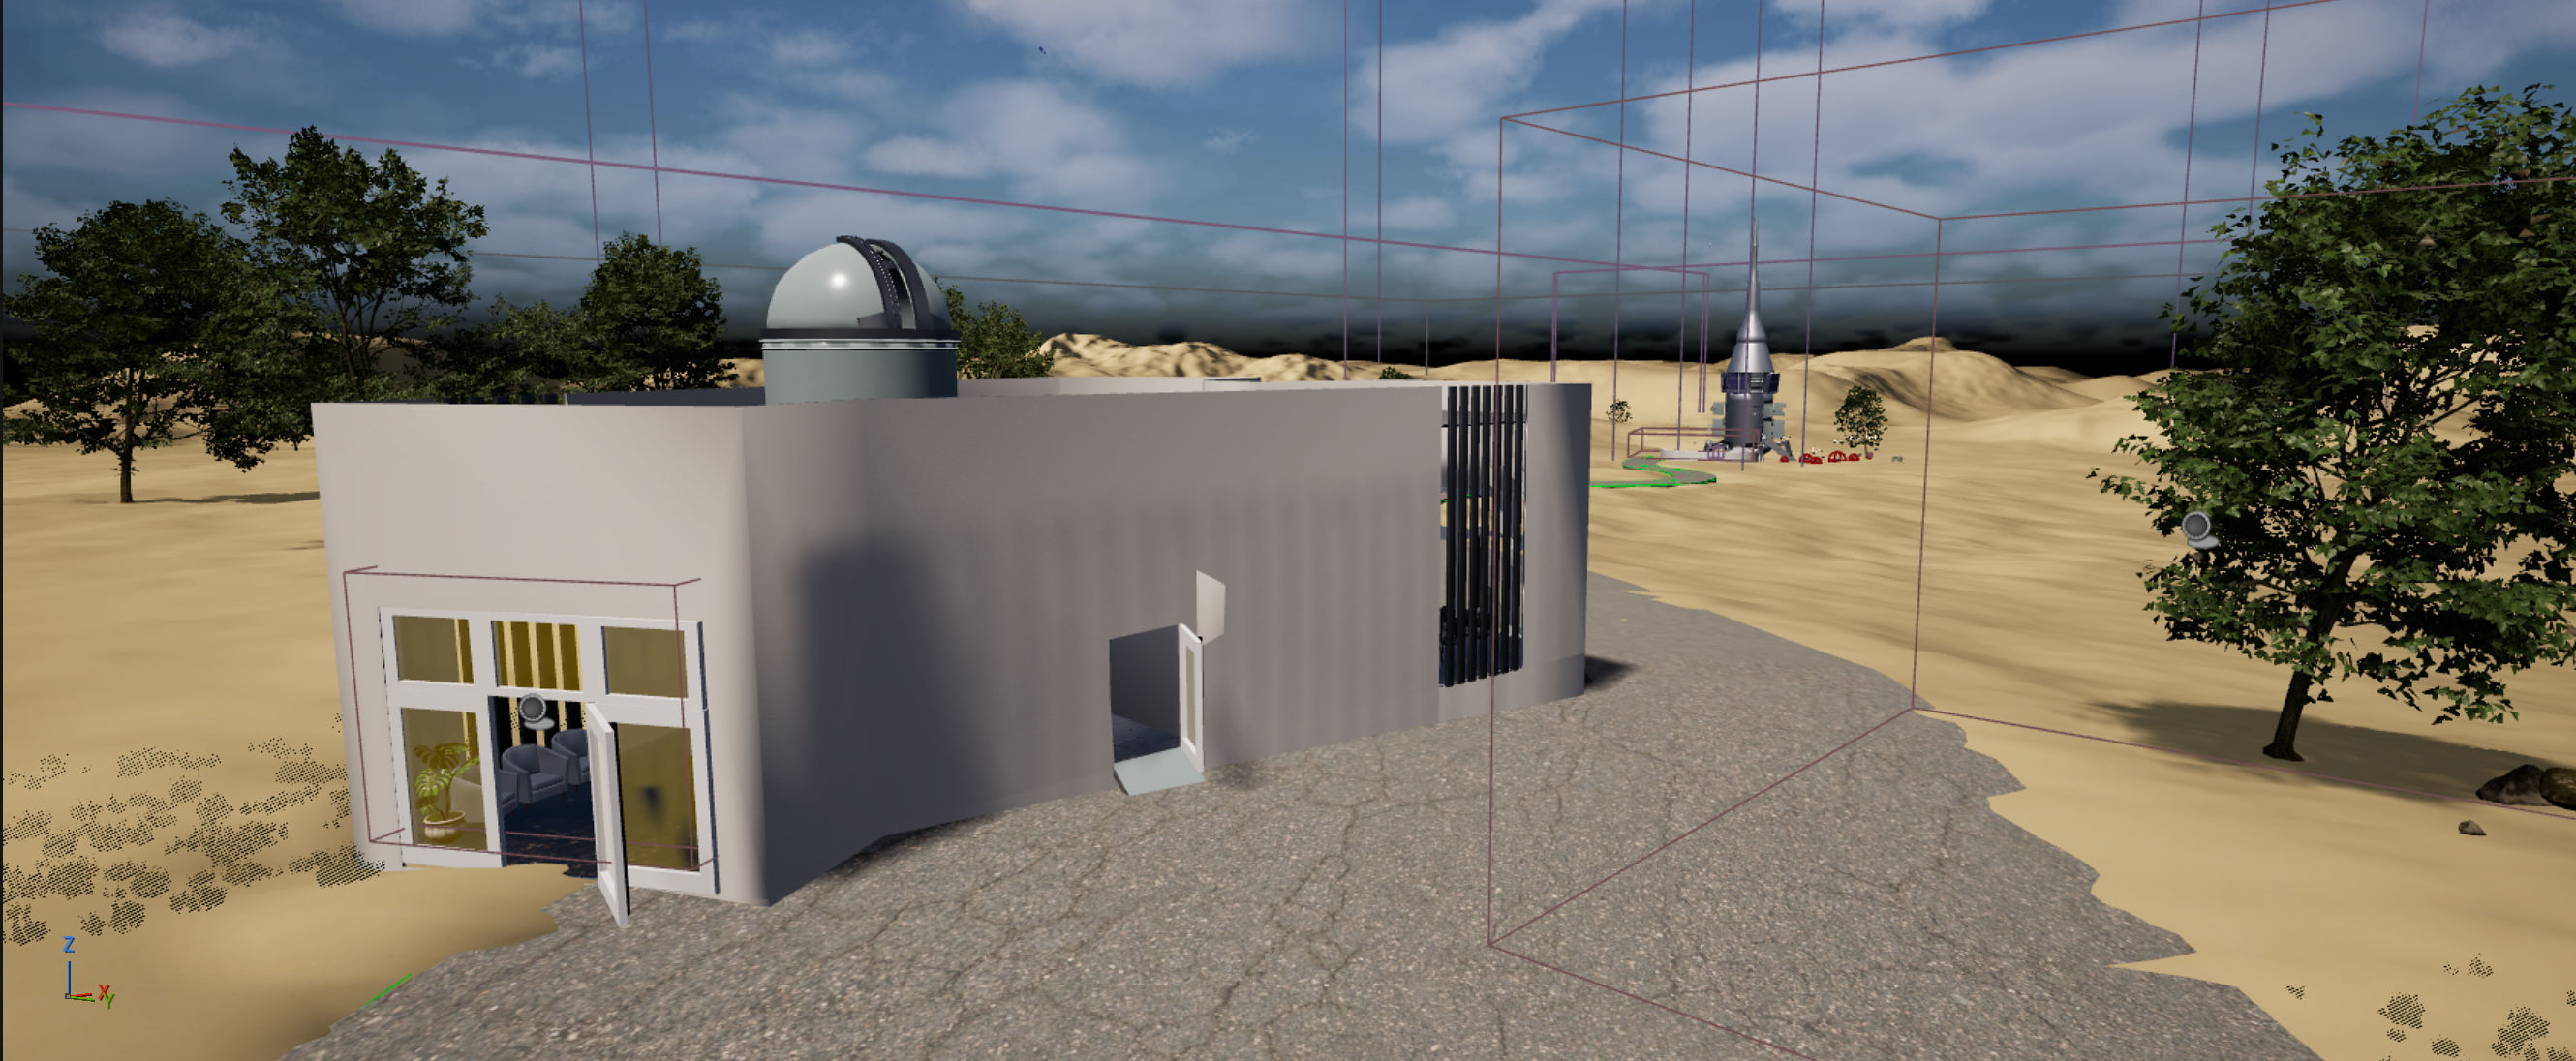
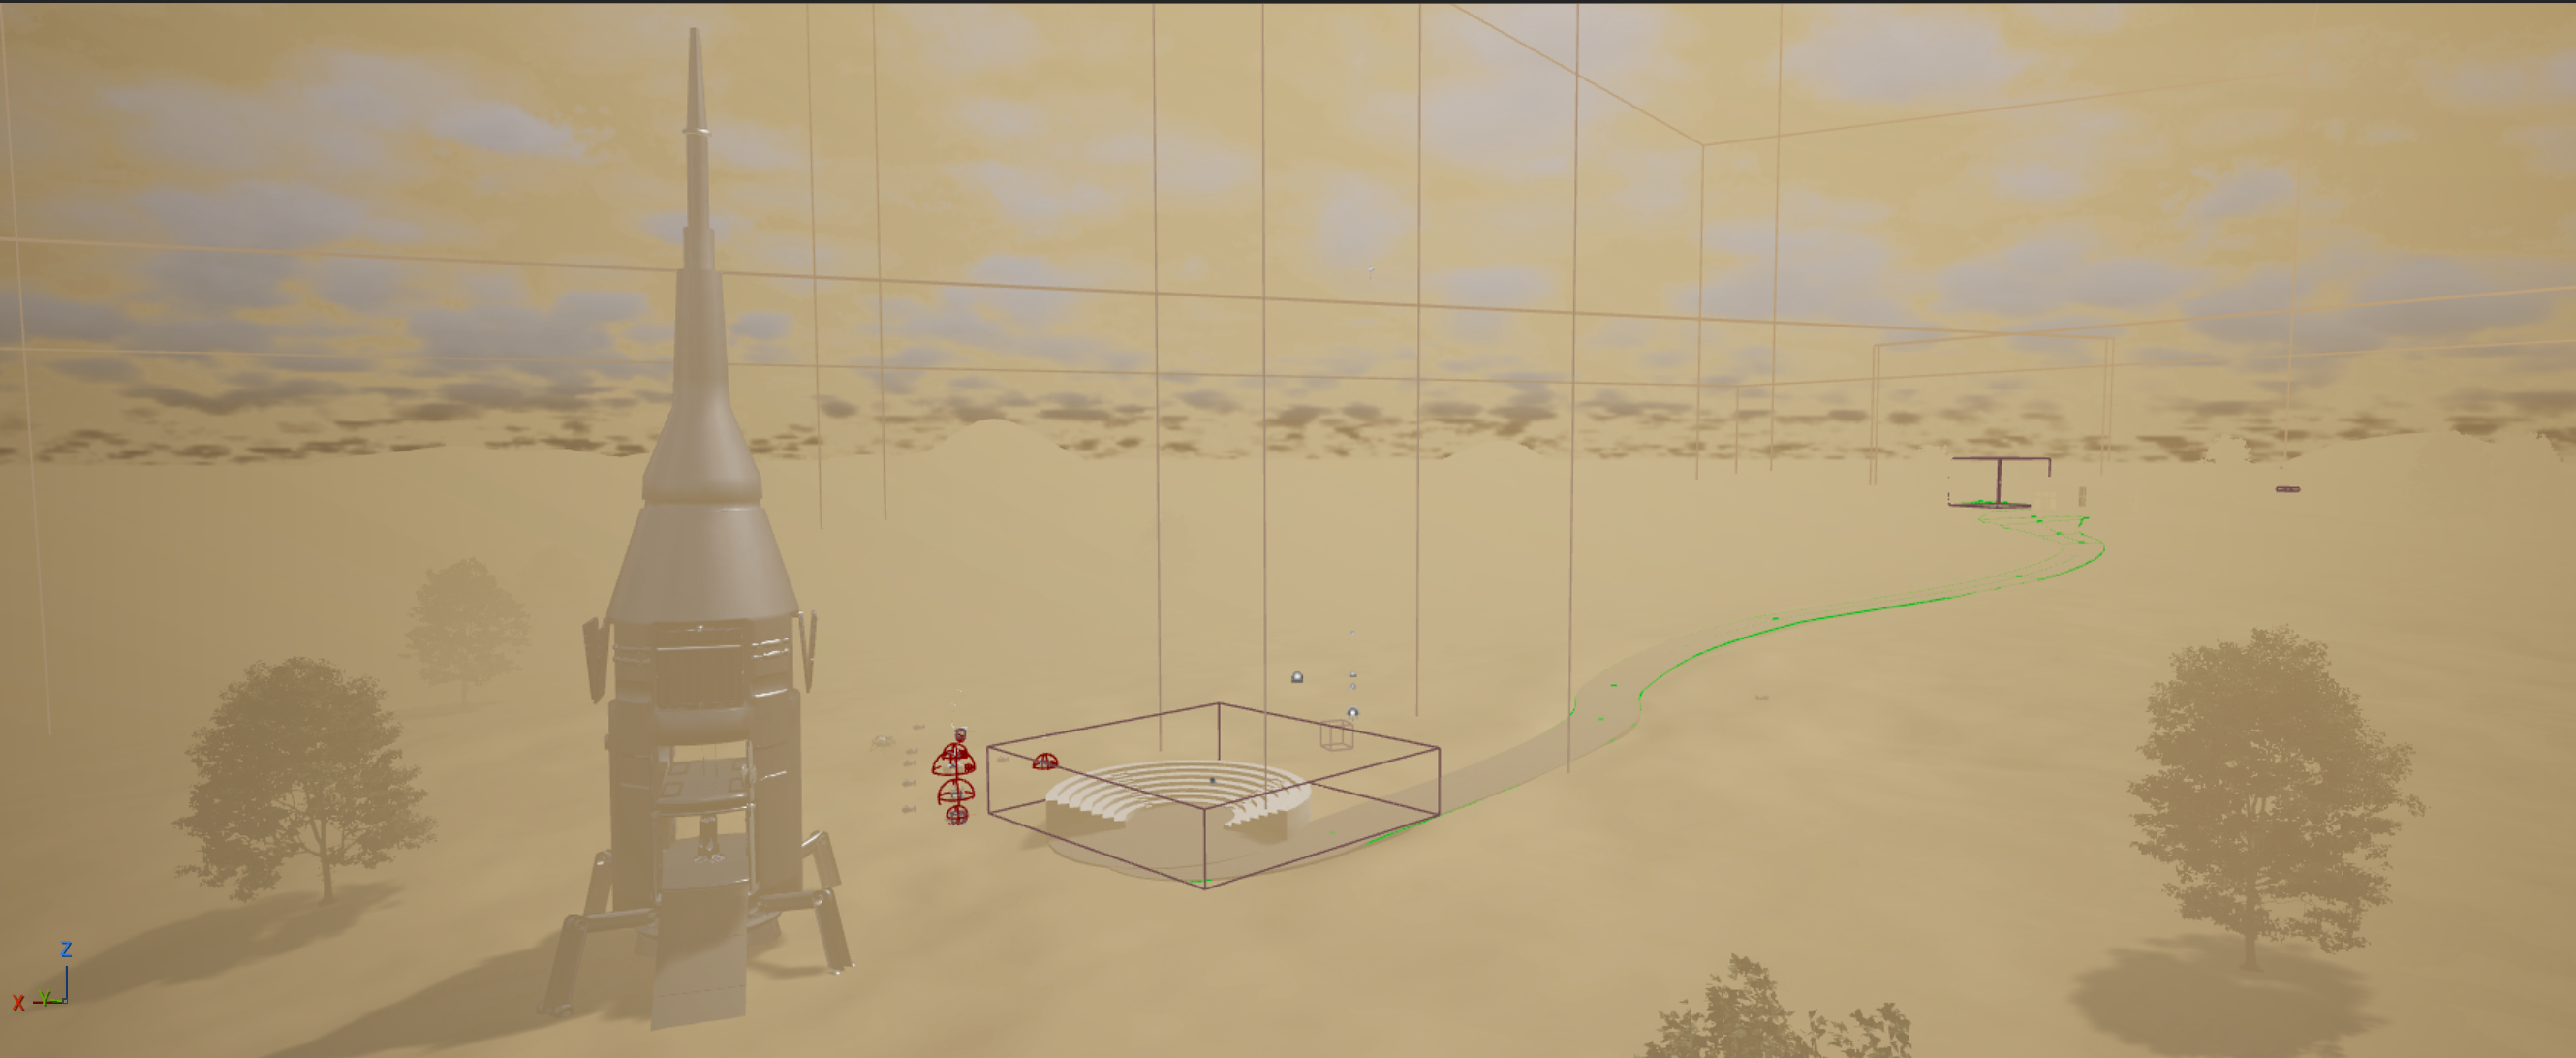
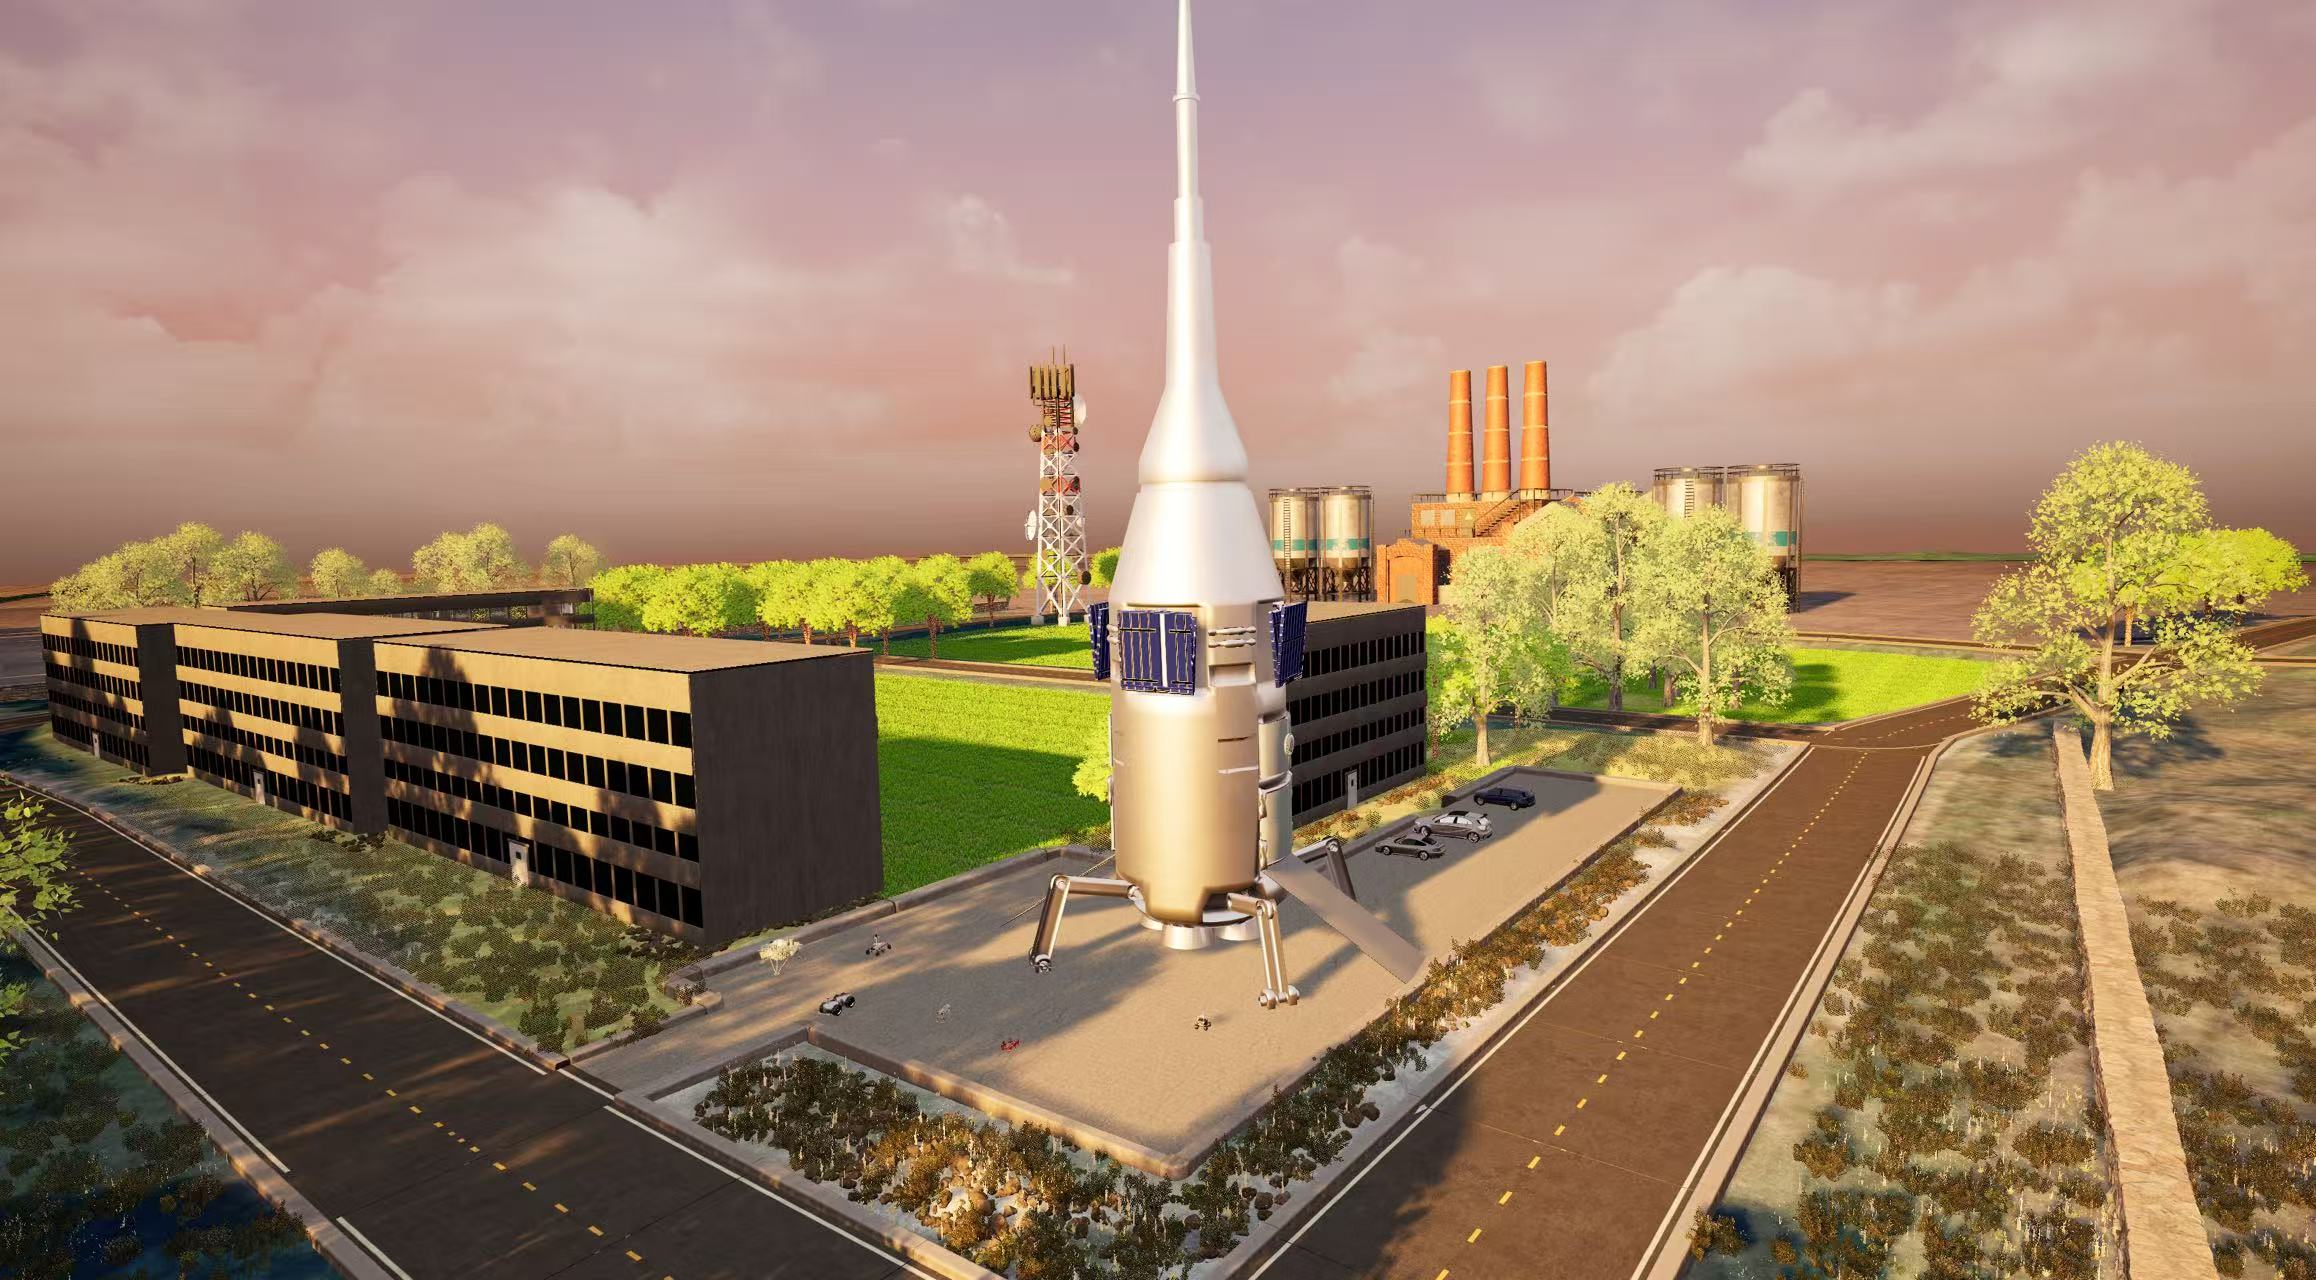
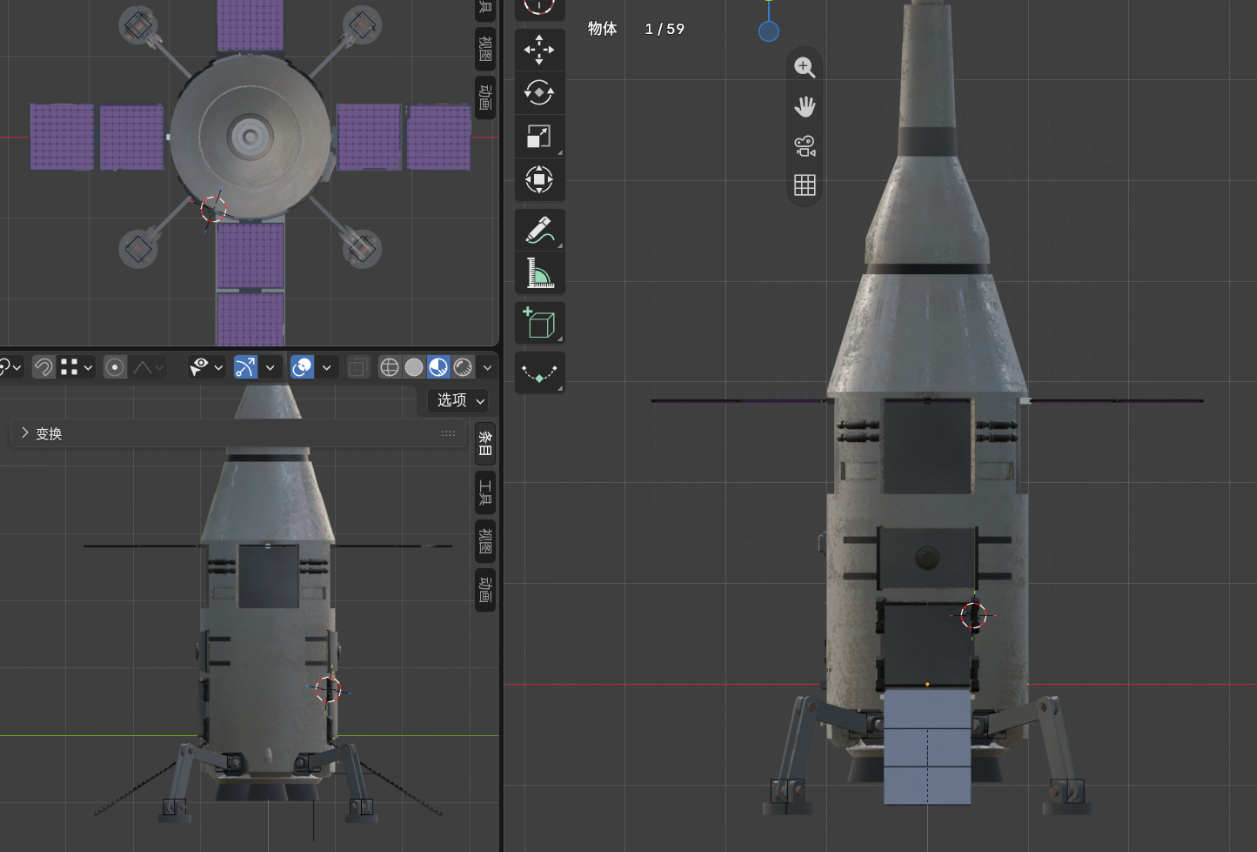
Raketen-Basisstation: Von klassischen Raketen inspirierte Basisstation mit realistischer Silber-Metall-Optik.
Raketenhooper: Implementierung einer dauerhaft schwebenden Plattform für erweiterte Szenarien.
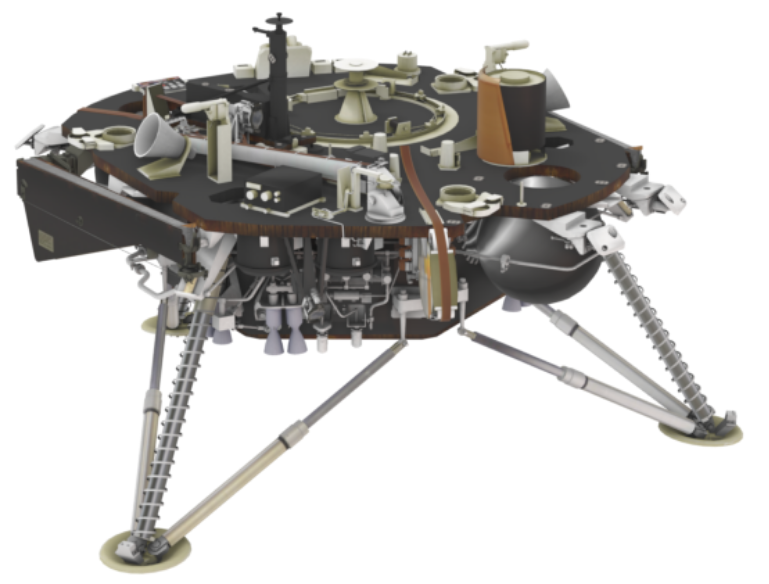
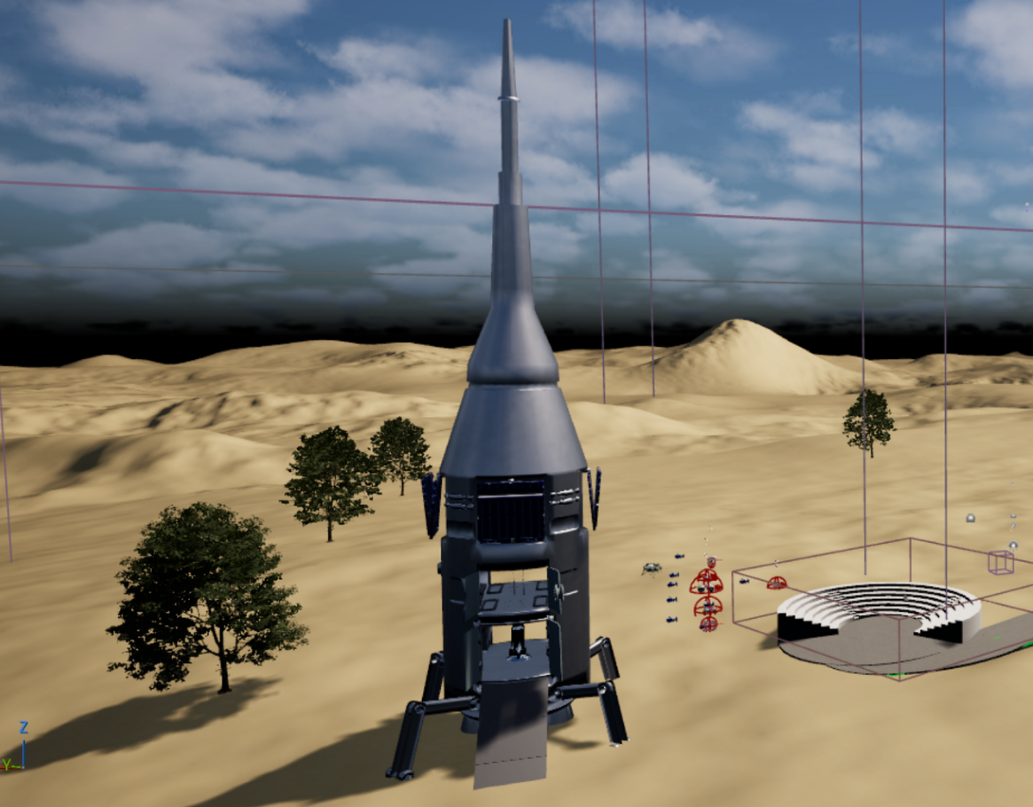
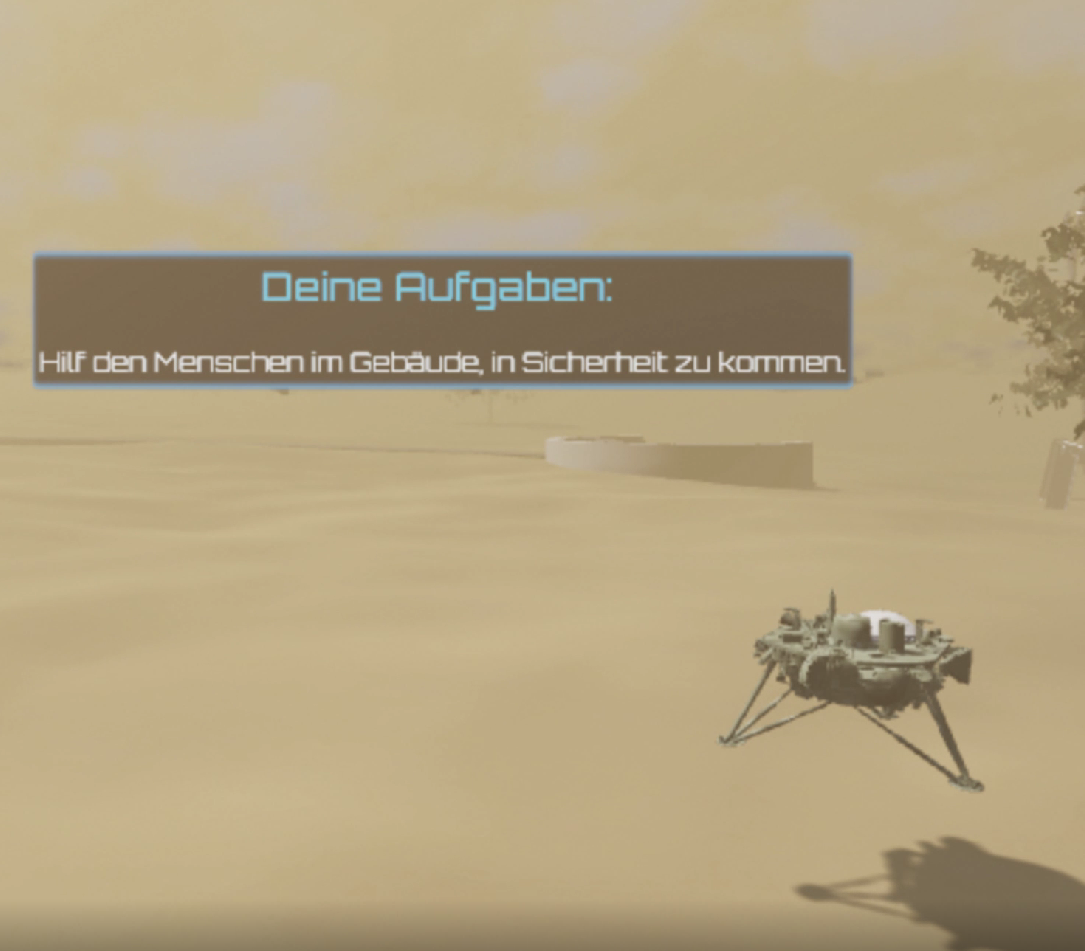
Szenariokonzeption & Integration: Im Rahmen des Game Design wurden vor allem die beide Szenarien rund um Monsaraz und Cochstedt konzipiert. Dabei haben wir uns Gedanken zum Spielablauf, zu Aufgaben und dazu, wie sich die Roboter geschickt einbinden lassen, gemacht.
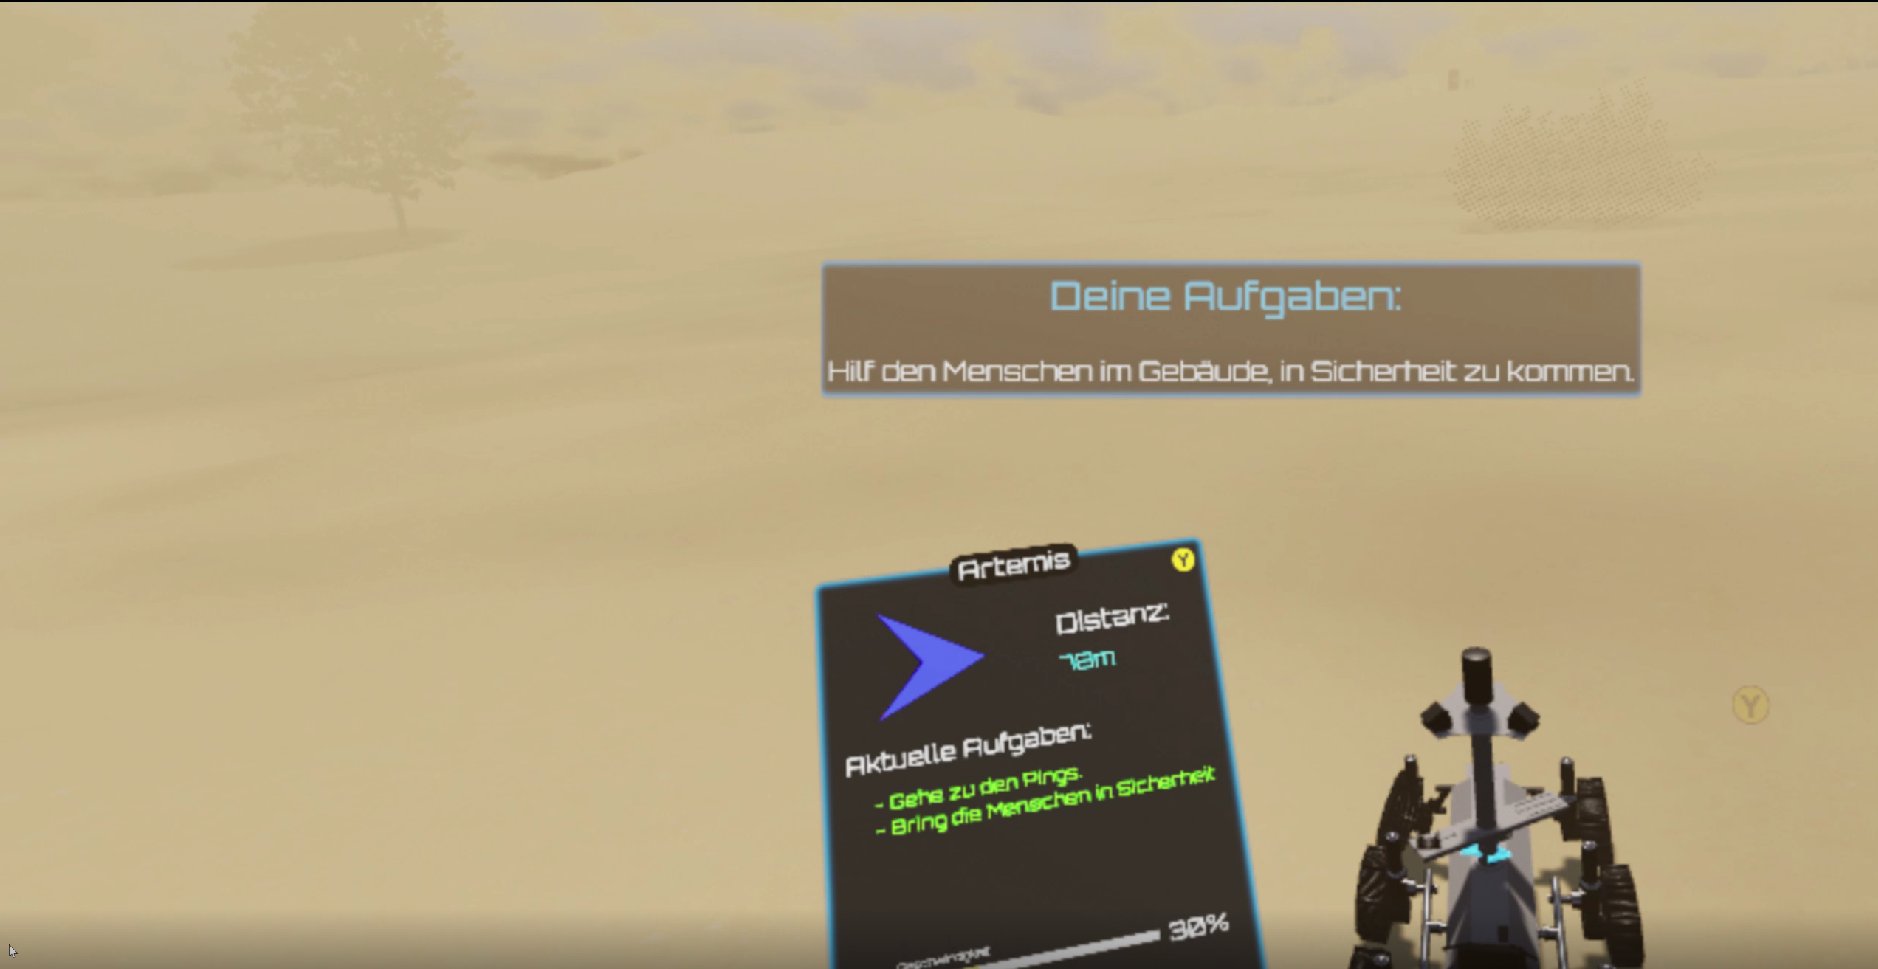
Dynamisches Objective-System: Dafür haben wir ein eigenes Objective-System entwickelt und implementiert, das auf Trigger-Boxen basiert. Jede dieser Boxen hat hierbei eine eigene ID, die beim Betreten durch den Spieler an den Missionsmanager übergeben wird, welcher dann das nächste Objective freischaltet.
Robot Swap System: Ein weiterer wichtiger Baustein des Projekts ist das Robot Swap System, welches es ermöglicht, flexibel zwischen den Robotern zu wechseln und immer den passenden Roboter für die nächste Herausforderung parat zu haben.

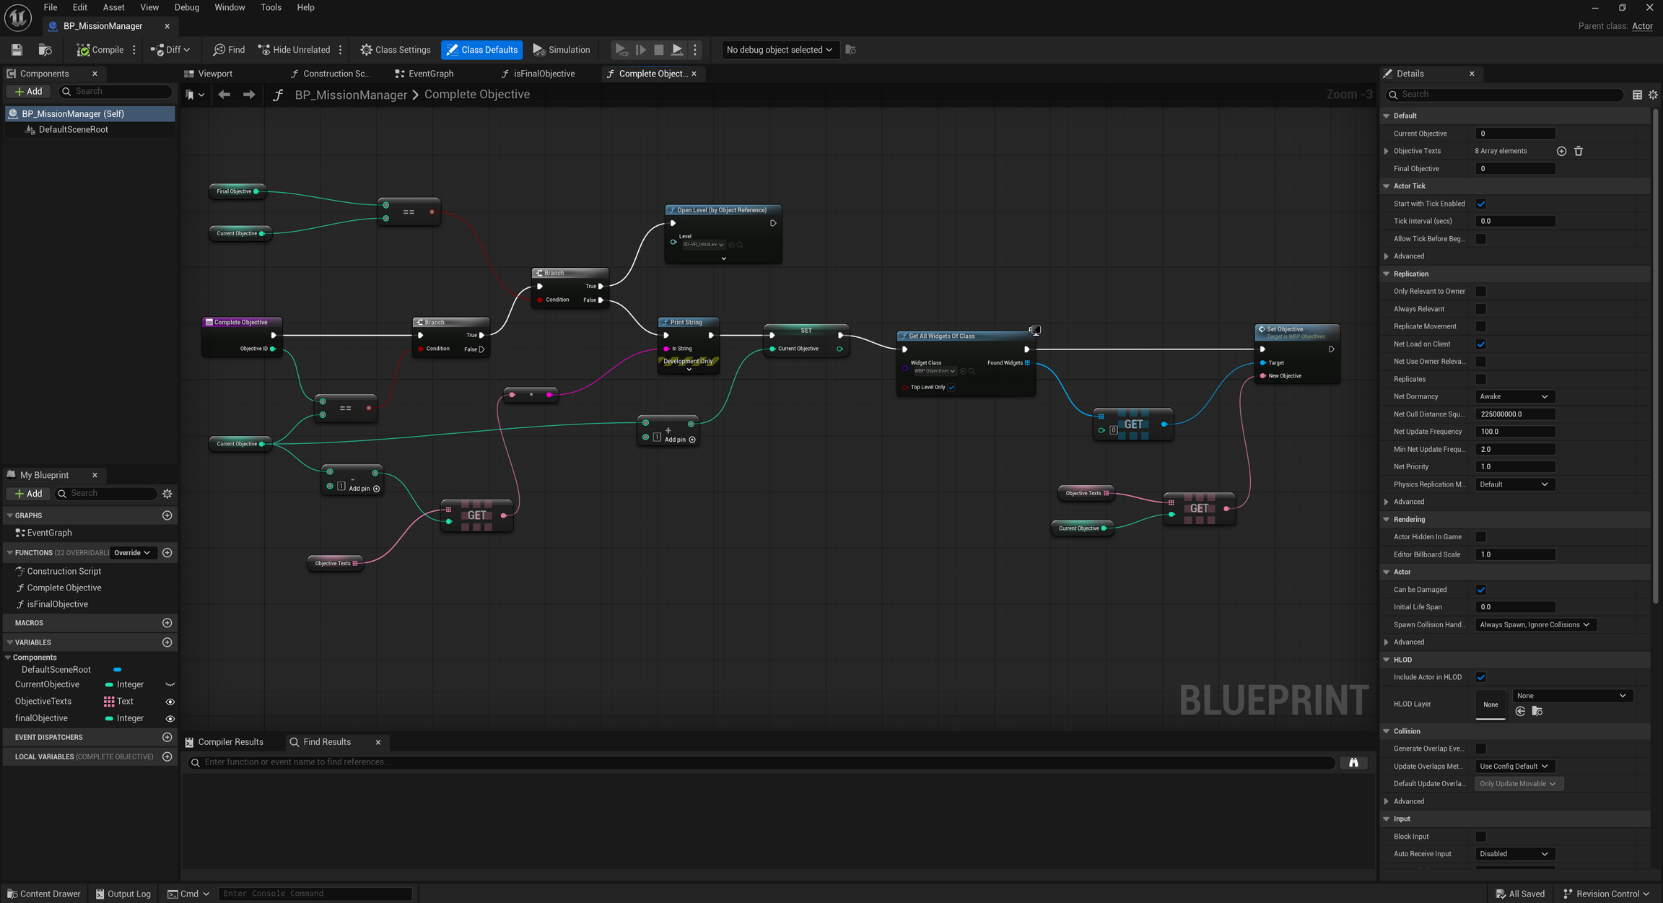
Rover-Folgesystem: Automatische Gruppenfahrt, bei der Rover dem jeweils gesteuerten Fahrzeug folgen (ein Wechsel ist jederzeit möglich).
Fahr- & Bewegungsoptimierung: Verbesserte Kollisions- und Lenkungsverhalten an Wänden, damit die Rover flüssiger fahren und nicht so leicht stecken bleiben.
Einfache Drohnen-Koordination: Grundlegende Logik zur Verteilung von Such- und Erkundungsaufgaben für die Drohnen auf der Map.
Hier finden Sie die offizielle Datei von ARES. Sie gibt einen umfassenden Überblick über die Konzeption, die implementierten Features, die technischen Herausforderungen sowie die erzielten Ergebnisse des gesamten Teams.
© 2026 AG CGVR Uni-Bremen